1. 动量轮卸载基础原理与仿真环境搭建
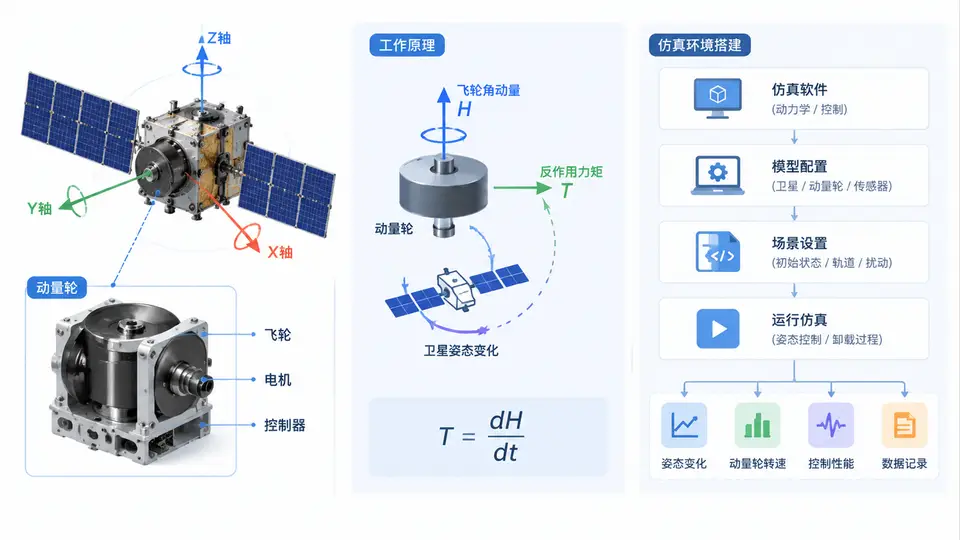
任务定义
本案例面向卫星姿态控制系统中动量轮长期运行后因转速饱和而丧失力矩输出能力的问题,完成两项核心工作:第一,建立动量轮卸载的物理与数学基础,明确卸载力矩的产生机理与卸载判据;第二,搭建可独立运行的Python仿真环境,实现一个简化的动量轮-喷气卸载闭环模型,用于验证卸载策略的基本行为。
动量轮卸载基础原理
动量轮通过改变自身角动量实现卫星姿态控制,但受限于最大转速,长期吸收外部干扰力矩后转速将逼近饱和阈值。此时轮子无法继续提供有效控制力矩,必须通过外部执行机构(如喷气推力器、磁力矩器)将轮子储存的多余角动量释放掉,这一过程称为动量轮卸载。
卸载的核心物理关系为:卫星总角动量守恒,喷气推力器产生的外力矩\(\vec{T}_{jet}\)在卸载时间内改变卫星角动量,同时动量轮转速相应回落。卸载判据通常设定为:当轮速值超过设定阈值(如额定转速的80%)时触发卸载,卸载目标为使轮速回到安全区间(如额定转速的30%以下)。卸载效率取决于喷气力矩大小、卸载方向与轮轴对齐程度以及卸载控制律的设计。
仿真环境搭建与卸载模型实现
本案例采用Python 3.8+环境,仅依赖NumPy和Matplotlib库。仿真模型包含三个核心部分:卫星转动动力学(单轴简化)、动量轮转速积分模型、喷气卸载控制器。系统输入为外部干扰力矩序列,输出为轮速变化曲线与喷气卸载指令序列。
import numpy as np
import matplotlib.pyplot as plt

# 卫星与动量轮参数
J_sat = 100.0        # 卫星转动惯量 (kg·m^2)
J_wheel = 0.1        # 动量轮转动惯量 (kg·m^2)
wheel_max = 6000     # 轮子最大转速 (rpm)
wheel_trigger = 0.8 * wheel_max   # 卸载触发阈值
wheel_target = 0.3 * wheel_max    # 卸载目标转速
T_jet = 0.5          # 喷气卸载力矩 (N·m)
dt = 0.1             # 仿真步长 (s)
sim_time = 500       # 总仿真时长 (s)

# 外部干扰力矩:正弦扰动 + 常值偏置
t_arr = np.arange(0, sim_time, dt)
T_dist = 0.05 * np.sin(0.02 * t_arr) + 0.02

# 状态初始化
wheel_speed = 0.0    # 当前轮速 (rpm)
sat_rate = 0.0       # 卫星角速度 (rad/s)
wheel_speeds = []
jet_firings = []
unload_count = 0

# 仿真主循环
for i in range(len(t_arr)):
    # 动量轮转速变化:控制力矩 + 干扰力矩耦合
    # 简化单轴模型:轮子加速吸收干扰,喷气卸载时轮子减速
    if abs(wheel_speed) >= wheel_trigger:
        # 喷气卸载激活:产生反向力矩使轮速回落
        T_control = -np.sign(wheel_speed) * T_jet
        jet_firings.append(1)
        unload_count += 1
    else:
        T_control = 0.0
        jet_firings.append(0)

    # 轮速动力学(简化:干扰力矩全部由轮子吸收)
    dwheel = (T_dist[i] + T_control) / J_wheel * (60.0 / (2 * np.pi))  # 转换为rpm/s
    wheel_speed += dwheel * dt

    # 限幅保护
    wheel_speed = np.clip(wheel_speed, -wheel_max, wheel_max)
    wheel_speeds.append(wheel_speed)

# 输出统计结果
print(f"仿真时长: {sim_time}s, 步长: {dt}s")
print(f"卸载触发次数: {unload_count}")
print(f"最终轮速: {wheel_speeds[-1]:.1f} rpm")
print(f"轮速峰值: {max(abs(s) for s in wheel_speeds):.1f} rpm")
仿真结果可视化
# 绘制轮速变化与喷气指令
fig, (ax1, ax2) = plt.subplots(2, 1, figsize=(10, 6), sharex=True)
ax1.plot(t_arr, wheel_speeds, 'b-', linewidth=1.5)
ax1.axhline(y=wheel_trigger, color='r', linestyle='--', label='触发阈值')
ax1.axhline(y=-wheel_trigger, color='r', linestyle='--')
ax1.axhline(y=wheel_target, color='g', linestyle='--', label='目标转速')
ax1.axhline(y=-wheel_target, color='g', linestyle='--')
ax1.set_ylabel('轮速 (rpm)')
ax1.legend(loc='upper right')
ax1.grid(True)

ax2.step(t_arr, jet_firings, 'r-', linewidth=1.0)
ax2.set_xlabel('时间 (s)')
ax2.set_ylabel('喷气指令')
ax2.set_yticks([0, 1])
ax2.grid(True)
plt.tight_layout()
plt.savefig('wheel_unload_sim.png', dpi=150)
plt.show()
验证方法与判定标准
运行上述代码后,通过以下标准判定仿真环境搭建正确:
- 卸载触发验证:观察轮速曲线,当轮速值达到6000×0.8=4800 rpm附近时,喷气指令应变为1,轮速开始回落,说明卸载逻辑正确触发。
- 卸载收敛验证:每次卸载后轮速应回落到目标值1800 rpm以下,且卸载次数有限(本参数下预期约2~4次),表明卸载策略有效。
- 数值合理性:轮速始终被限制在±6000 rpm范围内,无越界;喷气指令为0/1序列,无异常值。
若轮速持续增长不回落,或喷气指令从未触发,则需检查干扰力矩幅值是否足以使轮速在仿真时间内达到触发阈值(可增大T_dist或延长sim_time验证)。
运行方式与依赖
将上述两段代码依次保存为wheel_unload_sim.py,在已安装NumPy和Matplotlib的Python环境中执行python wheel_unload_sim.py。程序将打印卸载统计信息并生成wheel_unload_sim.png图像文件。若需调整卸载策略参数(如触发阈值比例、喷气力矩大小),直接修改代码顶部参数区即可,无需改动其他逻辑。