1. 单轮车辆模型ABS仿真基础
1. 任务定义
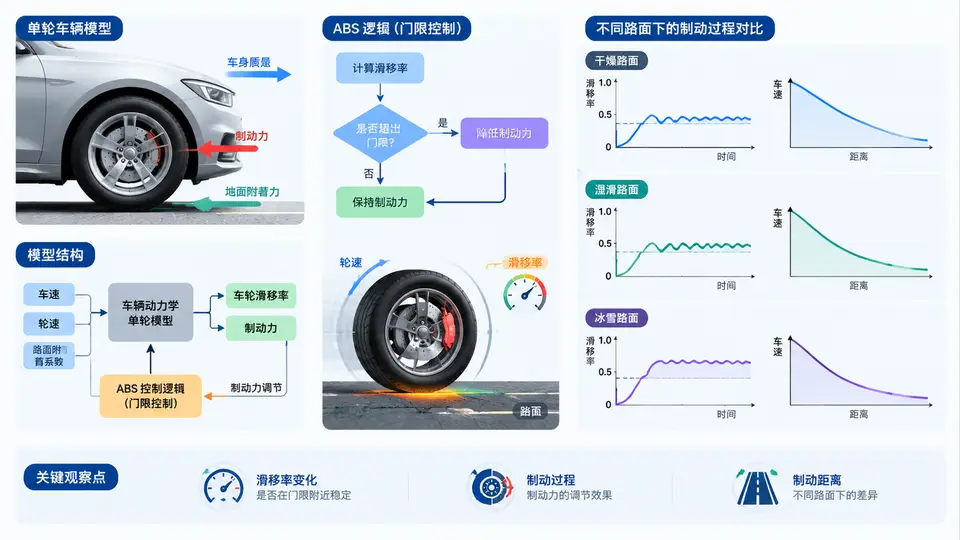
建立单轮车辆纵向动力学模型,实现基于滑移率门限的ABS逻辑控制算法,在Matlab/Simulink环境中完成高附着(干沥青)与低附着(冰雪)两种路面下的制动仿真,输出车速、轮速、滑移率与制动距离曲线,验证ABS相对于无ABS(车轮抱死)工况的制动性能改善。
2. 单轮车辆模型
单轮车辆模型忽略空气阻力与滚动阻力,仅考虑轮胎纵向力。车辆运动方程与车轮旋转方程分别为:
m·dv/dt = -Fx
I·dω/dt = Fx·r - Tb
其中m为1/4车辆质量,v为车身速度,ω为车轮角速度,r为轮胎滚动半径,I为车轮转动惯量,Tb为制动力矩,Fx为轮胎纵向力。纵向力采用魔术公式简化模型(纯纵滑,无侧偏):
Fx = μ(λ)·Fz
μ(λ) = D·sin(C·arctan(B·λ - E·(B·λ - arctan(B·λ))))
式中λ为滑移率,定义为λ = (v - ω·r)/v(制动时0~1),Fz = m·g为法向载荷。不同路面的魔术公式系数B、C、D、E取值不同,用于模拟路面附着特性差异。
3. ABS门限控制逻辑
采用经典的低选门限控制策略,以滑移率λ为控制变量,设定上限λ_high与下限λ_low。控制逻辑为:
if λ > λ_high:   Tb = Tb_min   (减压,防止车轮过度滑转)
elseif λ < λ_low: Tb = Tb_max   (增压,增大制动力)
else:             Tb = Tb_hold  (保压)
其中Tb_max为驾驶员需求制动力矩,Tb_min为残余压力力矩(取Tb_max的10%),Tb_hold为当前保持值。该逻辑使滑移率在目标窗口[λ_low, λ_high]附近振荡,从而利用峰值附着系数区域。
4. 代码实现(MATLAB脚本)
% 单轮ABS门限控制仿真
clear; clc;

%% 参数定义
m = 350;          % 1/4车辆质量 [kg]
g = 9.81;         % 重力加速度
r = 0.3;          % 轮胎半径 [m]
I = 1.2;          % 车轮转动惯量 [kg·m^2]
Fz = m*g;         % 法向载荷 [N]

% 魔术公式系数(B,C,D,E)
% 高附着(干沥青)
road_high.B = 10; road_high.C = 1.9; road_high.D = 1.0; road_high.E = 0.97;
% 低附着(冰雪)
road_low.B = 4;  road_low.C = 2.0; road_low.D = 0.3; road_low.E = 0.95;

% ABS门限
lambda_high = 0.25;   % 滑移率上限
lambda_low  = 0.10;   % 滑移率下限

% 仿真设置
v0 = 30;              % 初始车速 [m/s] (108km/h)
t_end = 8;            % 仿真时长 [s]
dt = 0.001;           % 固定步长 [s]
t = 0:dt:t_end;
N = length(t);

% 驾驶员需求制动力矩(阶跃)
Tb_demand = 800;      % [Nm]
Tb_min = 0.1*Tb_demand;  % 残余压力力矩

%% 仿真主循环
for road_case = 1:2
    if road_case == 1
        road = road_high; road_name = '高附着(干沥青)';
    else
        road = road_low;  road_name = '低附着(冰雪)';
    end

    % 初始化状态
    v = v0; w = v/r;          % 初始无滑移
    Tb = 0;                   % 初始无制动
    v_hist = zeros(1,N); w_hist = zeros(1,N);
    lambda_hist = zeros(1,N); Tb_hist = zeros(1,N);
    s_hist = zeros(1,N);      % 制动距离
    s = 0;

    for i = 1:N
        % 记录状态
        v_hist(i) = v; w_hist(i) = w;
        lambda_hist(i) = (v - w*r)/max(v, 1e-6);
        Tb_hist(i) = Tb;
        s_hist(i) = s;

        % 计算轮胎纵向力(魔术公式)
        lambda = lambda_hist(i);
        mu = road.D*sin(road.C*atan(road.B*lambda - road.E*(road.B*lambda - atan(road.B*lambda))));
        Fx = mu * Fz;

        % ABS门限控制
        if lambda > lambda_high
            Tb = Tb_min;              % 减压
        elseif lambda < lambda_low
            Tb = Tb_demand;           % 增压
        end
        % 保压:维持当前Tb

        % 状态更新(欧拉法)
        dv = -Fx/m;
        dw = (Fx*r - Tb)/I;
        v = v + dv*dt;
        w = w + dw*dt;
        v = max(v, 0);                % 速度不为负
        w = max(w, 0);
        s = s + v*dt;                 % 距离积分

        % 停车判定
        if v < 0.01 && i > 10
            v_hist = v_hist(1:i); w_hist = w_hist(1:i);
            lambda_hist = lambda_hist(1:i); Tb_hist = Tb_hist(1:i);
            s_hist = s_hist(1:i); t_hist = t(1:i);
            break;
        end
        if i == N, t_hist = t; end
    end

    % 存储结果
    results{road_case}.v = v_hist;
    results{road_case}.w = w_hist;
    results{road_case}.lambda = lambda_hist;
    results{road_case}.Tb = Tb_hist;
    results{road_case}.s = s_hist;
    results{road_case}.t = t_hist;
    results{road_case}.name = road_name;
    results{road_case}.stop_time = t_hist(end);
    results{road_case}.stop_dist = s_hist(end);

    fprintf('%s: 停车时间=%.2fs, 制动距离=%.1fm\n', road_name, t_hist(end), s_hist(end));
end

%% 绘图
figure('Position',[100 100 1200 800]);
for k = 1:2
    subplot(2,2,k);
    plot(results{k}.t, results{k}.v*3.6, 'b-', 'LineWidth',1.5); hold on;
    plot(results{k}.t, results{k}.w*r*3.6, 'r--', 'LineWidth',1.5);
    xlabel('时间 [s]'); ylabel('速度 [km/h]');
    legend('车速','轮速'); title([results{k}.name ' - 速度']);
    grid on;

    subplot(2,2,k+2);
    plot(results{k}.t, results{k}.lambda, 'k-', 'LineWidth',1.5); hold on;
    yline(lambda_high,'r--','λ_{high}'); yline(lambda_low,'r--','λ_{low}');
    xlabel('时间 [s]'); ylabel('滑移率 λ');
    title([results{k}.name ' - 滑移率']); ylim([0 1]);
    grid on;
end

figure('Position',[100 100 600 400]);
plot(results{1}.t, results{1}.s, 'b-', 'LineWidth',1.5); hold on;
plot(results{2}.t, results{2}.s, 'r-', 'LineWidth',1.5);
xlabel('时间 [s]'); ylabel('制动距离 [m]');
legend('高附着','低附着'); title('制动距离对比'); grid on;
5. 运行与验证
运行方式:将上述代码保存为abs_single_wheel.m,在MATLAB中直接运行。需MATLAB R2016a或更高版本,无需额外工具箱。
预期输出:命令行打印两种路面的停车时间与制动距离。高附着路面制动距离应显著短于低附着路面;滑移率曲线应在门限[0.10, 0.25]内振荡,车速与轮速曲线平滑下降至零。
判定标准:
- 高附着路面制动距离约为低附着路面的1/3~1/2(因μ峰值差异);
- 滑移率曲线在ABS介入后保持在0.10~0.25区间内波动,不出现持续为1(抱死)的情况;
- 车速曲线单调递减,无回升;轮速曲线与车速曲线趋势一致但存在周期性波动(ABS调节特征);
- 仿真结束时车速降至0.01m/s以下,制动距离曲线趋于水平。
6. 结果分析要点
运行代码后,对比两种路面的制动距离。高附着路面因峰值附着系数高(约0.95),ABS将滑移率控制在0.10~0.25区间,充分利用峰值附着力,制动距离短;低附着路面峰值附着系数仅约0.28,即使ABS正常工作,制动距离也显著增大。若移除ABS(将Tb恒设为Tb_demand),车轮将迅速抱死(λ→1),此时轮胎侧向力丧失,车辆失去转向能力,且纵向附着系数下降至滑动附着系数(约0.75倍峰值),制动距离反而增加。本案例通过门限控制使滑移率在峰值附近振荡,验证了ABS在缩短制动距离和保持车轮滚动方面的核心价值。