1. FARO 设备选型与检测任务匹配
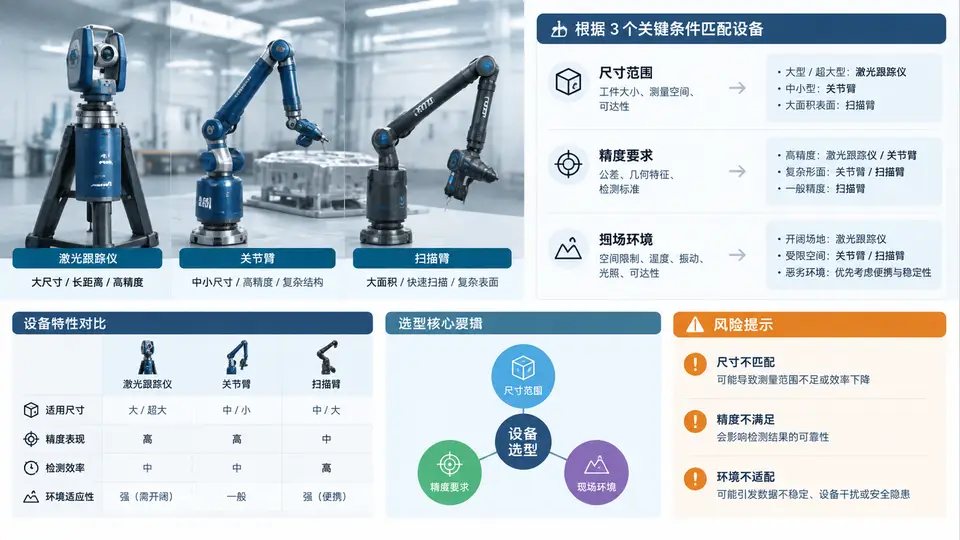
选型判断的核心:先锁定“尺寸—精度—环境”三条约束
FARO 设备选型不是先看型号,而是先把待测工件的最大包络尺寸、关键公差和现场环境转成可比较的约束条件。激光跟踪仪适合大尺寸、高精度、通视良好的场景;关节臂适合中小尺寸、需要灵活姿态和局部可达的场景;扫描臂适合需要高密度点云、复杂曲面或快速形貌采集的场景。选型时先判断“能不能测”,再判断“测得准不准”,最后判断“现场能不能稳定完成”。
三类设备的匹配边界
| 设备类型 | 典型测量范围 | 典型精度水平 | 最适合的任务 | 主要限制 |
|---|---|---|---|---|
| 激光跟踪仪 | 数米至数十米 | 高,适合大尺寸高精度 | 大型工装、装配对齐、大跨度尺寸检测 | 需要通视,遮挡会中断光路;移动测站需重新建站 |
| 关节臂 | 通常 1.2 m ~ 4 m 臂长范围 | 中高,取决于臂长与配置 | 中小型零件、局部特征、便携现场检测 | 量程受臂长限制;基座稳定性影响精度 |
| 扫描臂 | 与关节臂相近,附加扫描头 | 适合形貌与点云,精度受扫描参数影响 | 复杂曲面、逆向工程、快速形貌采集 | 数据量大,对处理与拼接要求高;表面反光影响扫描质量 |
选型依据与风险说明的写法
选型结论不能只写“选关节臂”,而要写清楚为什么选它、什么条件下不成立、残余风险是什么。建议按以下结构输出:
- 约束摘要:工件最大尺寸、关键公差、现场温度/振动/遮挡情况。
- 匹配理由:设备量程覆盖尺寸,精度满足公差,现场条件允许该设备工作。
- 排除理由:为什么不用另外两类设备,例如跟踪仪光路被遮挡、扫描臂数据量过大。
- 风险说明:温度漂移、基座不稳、反光表面、通视中断、测站移动等可能影响结果的因素。
- 验证建议:用已知尺寸标准件或重复测量点做现场快速验证,确认选型假设成立。
选型时优先确认“最大尺寸是否在设备量程内”和“关键公差是否高于设备精度能力”这两条硬约束;任何一条不满足,都应重新考虑设备或调整测量方案。
不要仅凭设备标称精度做决定。现场温度变化、振动、基座稳定性、操作者手法和工件表面状态都会让实际测量结果偏离标称值。选型报告中应把“标称能力”和“现场可达能力”分开写。