2. 创建第一个DeltaV控制模块与仿真回路
任务拆解:一个最小可仿真的PID回路需要哪些对象
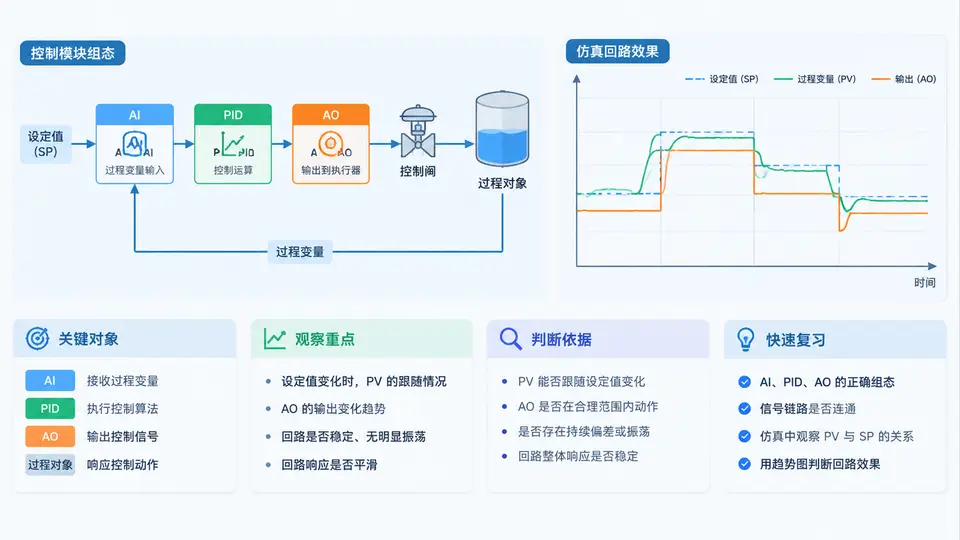
在DeltaV中,一个可运行的控制回路不是“画一个PID方块”就结束,而是由信号标签、功能块、连接关系、模块属性四类对象共同构成。本例在Control Studio中新建一个控制模块,内部放置AI、PID、AO三个功能块,并让PID的输出直接驱动AO,从而在离线仿真中观察AO随设定值变化。
先明确本例使用的教学示例参数(均为假设值,用于演示配置逻辑,不代表任何实际装置):
| 对象 | 功能块 | 关键参数 | 示例值 |
|---|---|---|---|
| 入口模拟量 | AI1 | 工程单位 / 量程 | ℃ / 0~200 |
| 控制器 | PID1 | 控制方式 / 增益 / 积分 | Auto / 1.5 / 10 s |
| 出口模拟量 | AO1 | 输出量程 | 0~100 % |
| 回路设定 | PID1.SP | 设定值 | 80 ℃ |
在Control Studio中搭建模块
打开DeltaV Control Studio,新建一个控制模块(Control Module),命名为CM_PID_DEMO。模块类型选择连续控制,扫描周期保持默认。进入模块画布后,从功能块库中依次拖入AI、PID、AO三个块,并按信号方向连线:AI的输出连接到PID的PV输入,PID的输出连接到AO的输入。
连线完成后,双击各功能块设置参数。AI1的工程单位设为degC,量程下限0、上限200;PID1的控制方式设为Auto,增益1.5,积分时间10秒,设定值80;AO1的输出量程设为0~100。这些参数决定了仿真时回路的行为,也是后续验证的基准。
OUT,PID的输入参数为PV,PID输出为OUT,AO输入为IN。连线时确认参数名匹配,避免出现“连了线但值不传递”的情况。离线仿真:让设定值动起来
模块保存并编译通过后,进入离线仿真模式。DeltaV的离线仿真允许在不连接实际I/O的情况下,手动给AI的PV赋值,并观察PID输出和AO输出的变化。操作逻辑如下:
- 在仿真面板中,将AI1的仿真输入值设为
60(代表当前温度60℃)。 - 确认PID1处于
Auto,设定值SP=80。此时PV小于SP,PID应输出正向调节作用。 - 观察AO1的仿真输出值。由于PID增益为1.5、积分时间为10秒,输出不会瞬间跳变,而是随时间逐步上升。
- 将AI1仿真输入改为
85(高于设定值),观察PID输出方向反转,AO输出逐步下降。 - 将PID1切到
Manual,手动给定输出50%,确认AO跟随手动值,不再受SP影响。
仿真过程中重点观察三个量:PV、SP、OUT。当PV与SP存在偏差时,OUT的变化方向和速率反映了PID参数的作用。增益越大,同样偏差下输出变化越剧烈;积分时间越短,输出消除偏差的速度越快。本例的1.5和10 s是一组温和的教学参数,便于观察趋势而不至于剧烈振荡。
回路信号链与仿真观察点
下面的SVG展示了本例控制模块内部的信号链结构,以及离线仿真时各观察点的位置和预期变化方向。图中同时标出了手动/自动切换对信号路径的影响。
验证与常见问题
仿真验证的通过条件可以归纳为三条:第一,AI的仿真输入值能正确传递到PID的PV显示;第二,PID在Auto模式下,OUT随PV与SP的偏差方向变化;第三,AO的输出跟随PID的OUT,切换Manual后跟随手动值。三条都满足,说明模块结构、连线和基本参数配置正确。
如果仿真中OUT始终不动,优先检查PID是否处于Auto、SP是否设置、AI到PID的连线是否引用了正确的参数名。如果AO不跟随,检查PID到AO的连线以及AO的量程设置。如果输出变化过于剧烈,可适当降低增益或增大积分时间后再观察,但本例的重点是验证回路通路,不是整定。