1. 数字孪生虚拟调试环境搭建与首个信号联调
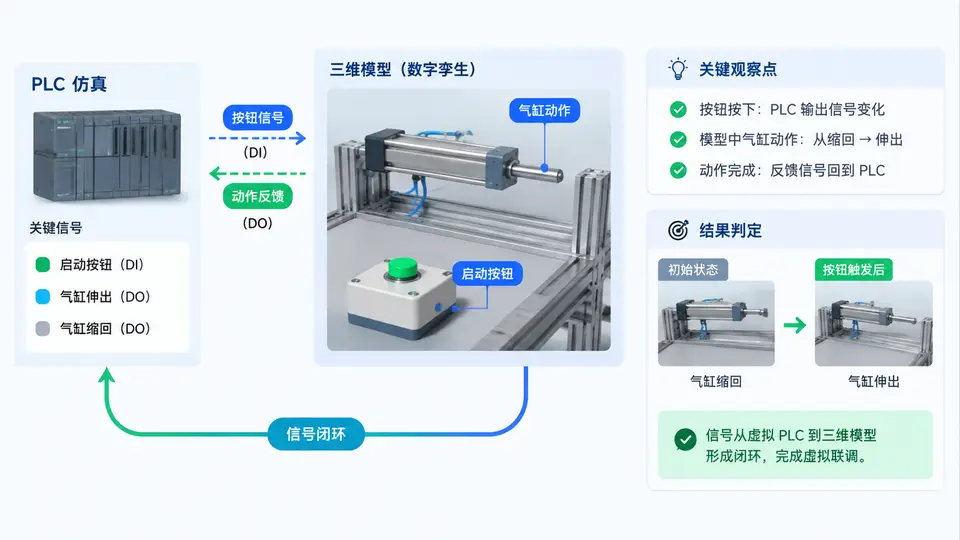
最小数字孪生调试环境的三层结构
虚拟调试环境不需要一开始就接入真实设备。本例用三个软件角色构成最小闭环:PLC仿真器负责逻辑运算,数字孪生平台负责信号映射与三维渲染,三维模型作为被控对象。三者通过虚拟通信通道连接,信号流向与真实产线一致。
环境搭建的关键配置
三个软件角色需要各自完成最小配置才能联通。PLC仿真器侧建立变量表并编写起保停逻辑;数字孪生平台侧建立信号映射表,把PLC变量地址与三维模型的执行器/传感器绑定;三维模型侧为气缸活塞杆添加位移驱动接口。
| 配置项 | 对象 | 关键设置 | 验证方式 |
|---|---|---|---|
| PLC变量 | StartBtn (I0.0) | BOOL,常开触点 | 强制TRUE观察Q0.0 |
| PLC变量 | CylinderOut (Q0.0) | BOOL,线圈输出 | 变量表监视状态 |
| 映射表 | I0.0 → 按钮 | 地址绑定,数据类型BOOL | 点击按钮看PLC输入变化 |
| 映射表 | Q0.0 → 气缸伸出 | 地址绑定,触发位移动画 | Q0.0置位看活塞杆动作 |
| 模型驱动 | 活塞杆位移 | 0→100mm,速度50mm/s | 观察动画是否平滑到位 |
首个信号联调的操作过程
联调从单点信号开始,不急于跑完整逻辑。先验证按钮信号能否从平台传到PLC,再验证PLC输出能否驱动模型动作,最后验证模型反馈能否回到PLC。
- 建立通信连接:在数字孪生平台中配置OPC UA客户端,指向PLC仿真器的服务器地址(如
opc.tcp://127.0.0.1:4840),确认连接状态为已连接。 - 导入变量:从PLC仿真器浏览变量空间,将
StartBtn、CylinderOut、CylinderIn三个变量添加到平台的信号池。 - 建立映射:在映射表中将
StartBtn绑定到三维场景中的按钮对象,将CylinderOut绑定到气缸伸出动作,CylinderIn绑定到缩回动作。 - 强制信号测试:在平台中手动将
StartBtn置为TRUE,观察PLC仿真器变量表中I0.0是否变为TRUE。若未变化,检查OPC UA连接和变量地址。 - 逻辑触发测试:在PLC仿真器中编写
Q0.0 := I0.0的简单赋值逻辑,再次强制StartBtn,观察Q0.0是否跟随置位。 - 模型动作验证:Q0.0置位后,三维模型中的气缸活塞杆应从0mm移动到100mm位置。若模型不动,检查映射表中Q0.0与气缸动作的绑定关系。
- 反馈闭环验证:在模型中添加到位传感器,当活塞杆到达100mm时输出反馈信号,通过平台回写到PLC的输入区(如I0.1)。在PLC变量表中观察I0.1是否变为TRUE。
联调通过判据:按钮按下 → I0.0=TRUE → Q0.0=TRUE → 活塞杆伸出至100mm → 到位反馈I0.1=TRUE。四个环节全部按顺序成立,且无信号丢失或延迟超过200ms,即认为最小闭环联调成功。
常见问题与排查
- 信号不传递:优先检查OPC UA连接状态和变量地址是否一致,注意大小写和数据类型匹配。
- 模型动作方向相反:检查映射表中Q0.0和Q0.1是否接反,或模型驱动接口的正负方向定义。
- 反馈信号不回来:确认平台是否开启了写回PLC的权限,以及PLC输入区地址是否被正确映射。
- 动作卡顿或跳变:检查模型位移驱动的插值设置,避免信号突变导致动画不连续。
首次联调建议只用一个按钮和一个气缸动作,不要同时接入多个执行器。单点闭环跑通后,再逐步增加信号数量和逻辑复杂度。