2. AGV与AMR选型对比与适用边界判断
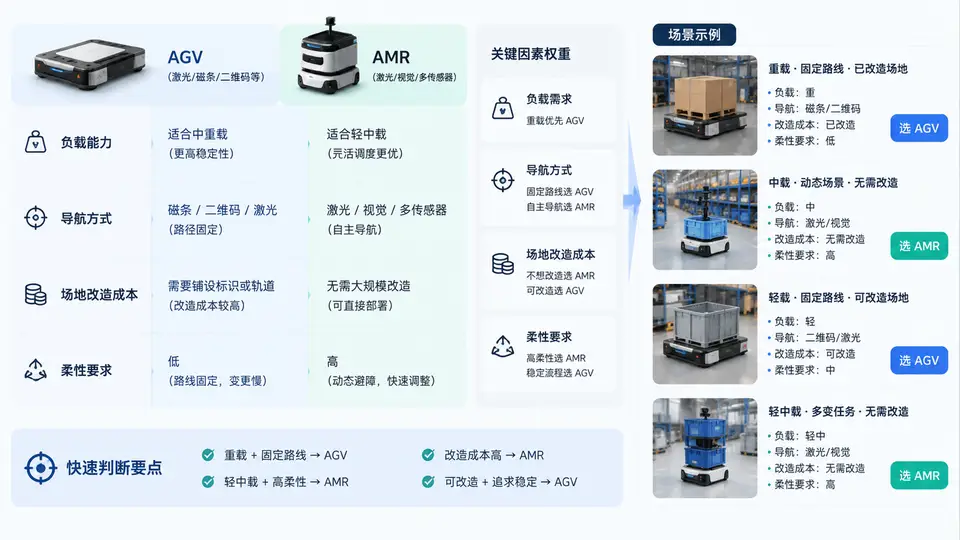
选型对比的核心维度
AGV(自动导引车)与AMR(自主移动机器人)的本质差异在于导航方式:AGV依赖预设的物理或虚拟导引路径(磁条、二维码、反光板、激光反射板),沿固定路线行驶;AMR则通过SLAM(同步定位与建图)实时感知环境、动态规划路径,无需改造地面。这一差异直接决定了场地改造成本、柔性程度和适用边界。
选型时需从以下四个维度量化对比:
- 负载能力:AGV通常承载更重(500kg~数吨),结构简单、成本低;AMR负载多在100~1500kg,重载型号成本显著上升。
- 导航方式:AGV需铺设磁条/二维码/反光板,路径变更需重新施工;AMR基于激光雷达+SLAM,路径软件可调。
- 场地改造成本:AGV需地面施工、贴标或安装反射板,改造周期长、费用高;AMR基本零改造,部署快。
- 柔性要求:AGV适合路线固定、节拍稳定的大批量场景;AMR适合路线频繁调整、多品种小批量、人机混场场景。
选型判断逻辑
以下SVG以参数关系图的形式,展示四个选型维度如何共同影响最终设备类型决策。图中左侧为输入参数,中间为判断分支,右侧为结论区间。
典型场景选型示例
假设某电子制造厂需要从仓库向3条SMT产线配送物料,具体条件如下:
| 条件 | 参数值 | 判断 |
|---|---|---|
| 单次配送负载 | 约300kg(料车+物料) | 中等负载,AGV/AMR均可 |
| 配送路径 | 仓库→产线,路线基本固定,但换线时需调整 | 路线半固定,柔性要求中等 |
| 场地条件 | 环氧地坪,可施工贴二维码,但产线区域禁止施工 | 仓库区可改造,产线区不可改造 |
| 节拍要求 | 每30分钟一班,换线频率约每周1次 | 节拍稳定,换线不频繁 |
| 人机混场 | 产线区域有人员走动 | 需要安全避障 |
根据上述条件:负载300kg属于中等,AGV和AMR均可承载;路线基本固定但换线时需调整,二维码AGV换线需重新贴标,而AMR只需软件调整路径;产线区域禁止施工,二维码AGV无法进入,AMR可覆盖全区域;人机混场要求安全避障,AMR的激光+视觉融合避障更灵活。
结论:推荐采用AMR方案。虽然二维码AGV在仓库区成本更低,但产线区域不可施工且需要人机混场,AMR的零改造部署和动态避障能力更匹配整体需求。若预算极度受限且产线区域可协商施工,可考虑“仓库区二维码AGV + 产线区AMR”的混合方案。
选型时不要只看单台设备价格。AGV的隐性成本包括地面施工、贴标/反光板安装、路径变更时的停工改造费用;AMR的隐性成本包括SLAM建图时间、动态环境下的定位稳定性调试、安全激光传感器的维护。建议按3年总拥有成本(TCO)对比。
选型决策检查清单
- 负载是否超过1500kg?是→优先重载AGV;否→进入下一项。
- 场地是否允许地面施工(贴磁条/二维码/反光板)?否→优先AMR;是→进入下一项。
- 配送路线是否需要频繁调整(每周≥1次)?是→优先AMR;否→进入下一项。
- 是否存在人机混场或狭窄通道?是→优先AMR(安全型);否→进入下一项。
- 预算是否极度敏感且路线长期不变?是→二维码AGV;否→AMR或混合方案。