1. 单轴拉伸试样显式动力学仿真入门
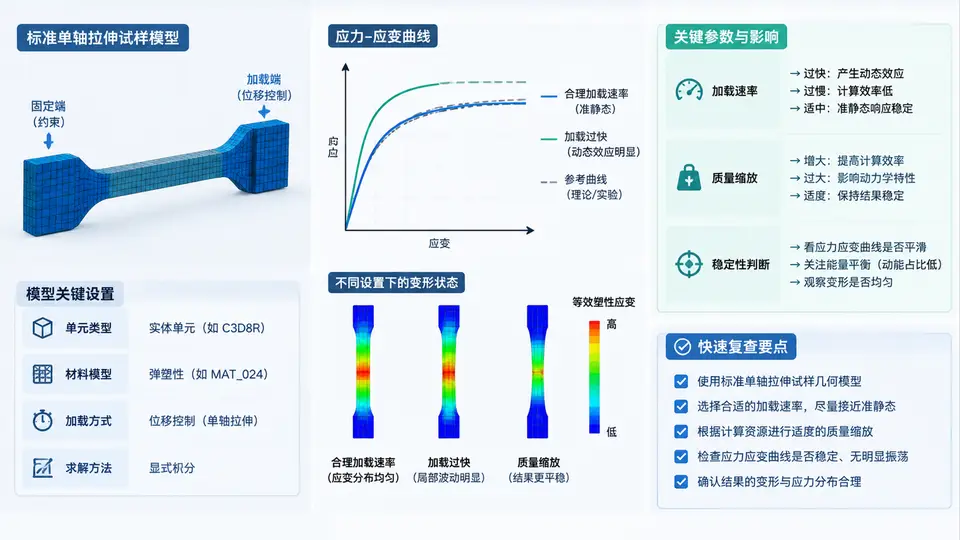
案例任务与建模对象
本案例用 LS-DYNA 显式积分求解一根标准单轴拉伸试样的准静态拉伸过程。核心矛盾是:显式积分的时间步长由最小单元尺寸和材料波速决定,天然适合高速冲击,而准静态拉伸的加载时间远长于波传播时间。因此必须通过加载速率控制与质量缩放把计算时间压到可接受范围,同时保证惯性效应足够小、应力应变响应稳定。
试样采用狗骨形平板,标距段尺寸 25 mm × 6 mm × 2 mm,两端夹持段加宽至 12 mm,便于施加位移边界。材料用 *MAT_PLASTIC_KINEMATIC 描述低碳钢的弹塑性行为:密度 7.85e-9 t/mm³、弹性模量 210 GPa、泊松比 0.3、屈服强度 250 MPa、切线模量 1.2 GPa。单位制统一为 mm-mg-ms-kN-GPa,这是 LS-DYNA 显式分析最常用的自洽单位系。
显式时间步与质量缩放的关系
显式积分的稳定时间步为 Δt = L_min / c,其中 c = √(E/ρ) 为材料声速。对本例材料,c ≈ √(210000/7.85e-9) ≈ 5.17e6 mm/s = 5.17 mm/ms。若最小单元尺寸约 0.5 mm,则 Δt ≈ 0.097 μs。准静态拉伸若真实加载 10 s,需要约 1 亿步,不可接受。
两条压缩路径:其一,提高加载速率,把加载时间缩到 10 ms 量级;其二,用 *CONTROL_TIMESTEP 的 DT2MS 做质量缩放,把临界步长抬到 1 μs 左右。质量缩放会引入附加惯性,必须控制缩放后总质量增量在 1% 以内,并检查动能与内能之比始终低于 5%。
关键设置与操作要点
网格划分采用六面体单元,标距段沿长度方向至少 25 个单元,厚度方向 2 个单元,保证弯曲与颈缩可分辨。最小单元尺寸控制在 0.5 mm 左右,与前述时间步估算一致。加载通过 *BOUNDARY_PRESCRIBED_MOTION_RIGID 施加在右端刚性夹持面上,速度曲线用 *DEFINE_CURVE 定义,采用平滑过渡避免初始冲击。
质量缩放用 *CONTROL_TIMESTEP 设置 DT2MS = -1.0e-6,负号表示仅对小于目标步长的单元进行缩放。求解后必须检查 *DATABASE_GLSTAT 中的总质量变化和能量比。若质量增量超过 1% 或动能/内能超过 5%,应减小加载速率或细化网格,而不是继续加大缩放。
结果判读与常见问题
| 现象 | 可能原因 | 处理方向 |
|---|---|---|
| 动能/内能 > 10% | 加载速率过高或质量缩放过大 | 降低速度、减小 DT2MS 绝对值 |
| 总质量增量 > 2% | 大量小单元被缩放 | 细化网格或改用选择性缩放 |
| 应力振荡明显 | 加载曲线不光滑或沙漏 | 平滑曲线、增加沙漏控制 |
| 屈服点偏离 250 MPa | 单位制错误或材料参数误填 | 核对单位系与 *MAT 卡片 |
若曲线在屈服前出现明显波动,优先检查加载速度是否过快导致应力波在试样内往复反射。准静态要求加载时间远大于波在试样中的传播时间,本例中波传播时间约 25 mm / 5.17 mm/ms ≈ 4.8 ms,加载时间 10 ms 仅为波传播时间的约 2 倍,属于可接受但偏快的边界,必要时可延长到 20 ms 并配合质量缩放。