4. 基于虚拟调试的电机启停与正反转控制验证
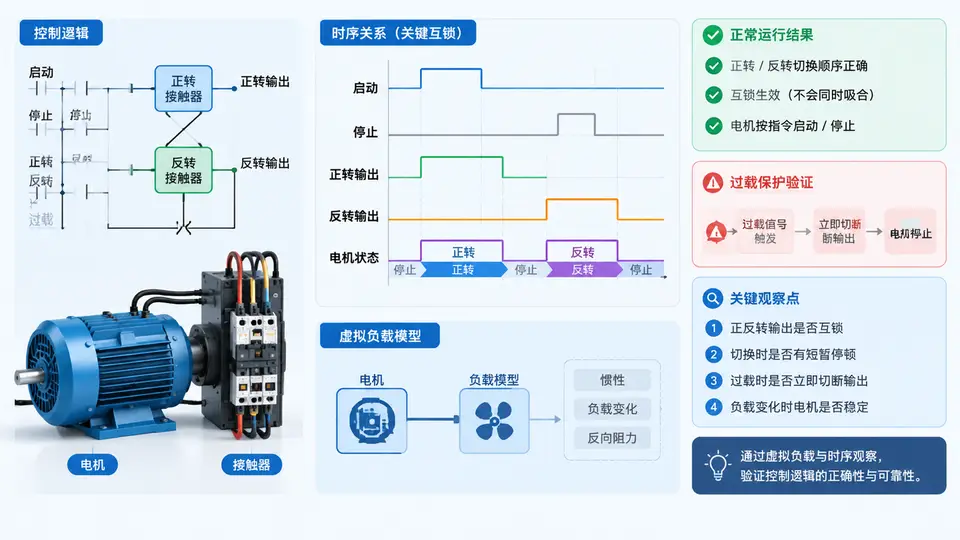
控制对象与信号定义
本例在虚拟调试环境中验证一台三相异步电机的启停、正反转与过载保护逻辑。PLC 侧使用 6 个数字量输入和 4 个数字量输出,虚拟负载模型接收接触器输出并反馈电机运行状态与热过载信号。
| 信号 | 地址 | 类型 | 含义 |
|---|---|---|---|
| SB1 | I0.0 | DI | 启动按钮(常开) |
| SB2 | I0.1 | DI | 停止按钮(常闭) |
| SB3 | I0.2 | DI | 正转启动(常开) |
| SB4 | I0.3 | DI | 反转启动(常开) |
| FR | I0.4 | DI | 热过载保护(常闭,过载时断开) |
| KM1_FB | I0.5 | DI | 正转接触器辅助触点反馈 |
| KM1 | Q0.0 | DO | 正转接触器线圈 |
| KM2 | Q0.1 | DO | 反转接触器线圈 |
| HL_RUN | Q0.2 | DO | 运行指示灯 |
| HL_FAULT | Q0.3 | DO | 故障指示灯 |
互锁与保护逻辑
正反转互锁采用软件互锁与硬件互锁双重保障:软件层面在正转输出回路串联反转接触器常闭触点,反之亦然;硬件层面在虚拟模型中配置接触器机械互锁,任一接触器吸合时另一接触器线圈回路强制断开。过载保护由热继电器 FR 实现,过载时 FR 常闭触点断开,切断所有输出并置位故障指示灯。
互锁条件:KM1 与 KM2 不能同时得电。切换方向时必须先停止,待接触器完全释放后再启动反向。
虚拟调试信号流与验证逻辑
关键验证场景与判据
| 场景 | 操作 | 预期结果 | 判据 |
|---|---|---|---|
| 正常启动 | 按 SB1 | KM1 得电,电机正转,HL_RUN 亮 | Q0.0=1,Q0.2=1,KM1_FB=1 |
| 正常停止 | 按 SB2 | KM1 失电,电机停转,HL_RUN 灭 | Q0.0=0,Q0.2=0 |
| 正转→反转 | 先按 SB2 停止,再按 SB4 | KM1 释放后 KM2 吸合,电机反转 | KM1 与 KM2 不同时为 1 |
| 直接切换 | 运行中直接按 SB4 | KM1 先释放,延时后 KM2 吸合 | 互锁生效,无同时导通 |
| 过载保护 | 运行中强制 FR 断开 | 所有输出复位,HL_FAULT 亮 | Q0.0=0,Q0.1=0,Q0.3=1 |
| 同时按正反转 | 同时按 SB3 和 SB4 | 两个接触器均不吸合 | Q0.0=0,Q0.1=0 |
在虚拟调试平台中,可通过强制 I0.4=0 模拟热过载动作,观察 Q0.0~Q0.3 是否全部复位且 Q0.3 置位。释放强制后需手动复位故障状态才能重新启动。
调试要点
- 正反转切换必须设置死区时间(建议 100~200ms),确保接触器完全释放后再吸合反向接触器,防止电弧短路。
- 虚拟负载模型中接触器动作延时参数应与实际器件一致,否则时序验证结果不可信。
- 过载保护触发后应锁存故障状态,即使 FR 恢复也不能自动重启,需人工复位。
- 验证 KM1_FB 反馈信号与 Q0.0 输出的一致性,若不一致说明接触器模型或映射配置有误。