4. 交流伺服电机三环参数整定
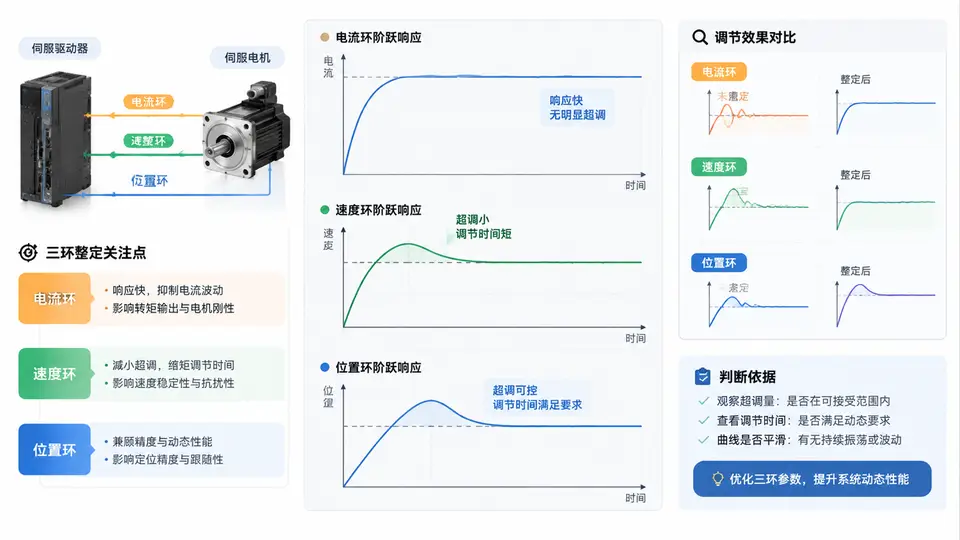
三环整定的对象与信号链
交流伺服驱动器的三环从内到外依次为电流环、速度环、位置环。整定时必须遵循“由内向外”的顺序:先让电流环具备足够带宽,再整定速度环,最后闭合位置环。每一环的输入是上一环的输出指令,反馈来自电机侧的电流传感器、编码器和位置检测装置。
整定前的准备与安全边界
在驱动器上电前,先确认以下条件:电机与负载已可靠连接,编码器电缆屏蔽层接地良好,驱动器母线电压在额定范围内。将位置环和速度环暂时设为纯比例(Ki=0),电流环使用驱动器默认参数或保守值。准备一个阶跃信号源,幅值取额定转速的10%~20%,避免首次整定就满速运行。
电流环整定:带宽与响应
电流环是内环,其带宽通常设为速度环带宽的5~10倍。在多数伺服驱动器中,电流环参数由电机电感、电阻和母线电压决定,可先使用驱动器自动辨识功能获取初始值。手动整定时,观察电流阶跃响应的上升时间,目标是在不振荡的前提下尽量缩短上升时间。
| 参数 | 典型初始值 | 调整方向 | 观察指标 |
|---|---|---|---|
| Kp_cur | 由 L/R 估算 | 增大→响应加快,过大→振荡 | 电流上升时间 |
| Ki_cur | Kp_cur × R/L | 增大→消除稳态误差,过大→超调 | 电流稳态误差 |
若电流阶跃响应出现高频振荡,先降低Kp_cur;若稳态电流达不到指令值,适当增大Ki_cur。电流环整定完成后,后续速度环和位置环整定不再改动电流环参数。
速度环整定:超调与调节时间
速度环采用PI调节器。整定目标是:阶跃速度指令下,超调量小于10%,调节时间尽可能短。先设Ki_spd=0,逐渐增大Kp_spd直到速度响应出现轻微超调,然后回调至超调消失。再加入Ki_spd,从较小值开始增大,直到稳态速度误差消除且不引起新的振荡。
速度环整定示例(教学假设):
- 额定转速 3000 rpm,阶跃幅值 300 rpm(10%)
- 初始 Kp_spd = 0.5,Ki_spd = 0
- Kp_spd 增至 2.0 时出现约 15% 超调,回调至 1.5
- 加入 Ki_spd = 0.05,稳态误差从 8 rpm 降至 0
- 最终超调约 6%,调节时间约 80 ms
若速度响应出现低频摆动,通常是Kp_spd过大或Ki_spd过大;若响应迟缓且稳态误差大,则需同时增大Kp_spd和Ki_spd。速度环整定完成后,位置环才能闭合。
位置环整定:定位精度与动态跟随
位置环通常采用纯比例控制(P),部分驱动器支持前馈。整定目标是:位置阶跃响应无超调或超调极小,定位时间满足工艺要求。增大Kp_pos可加快定位,但过大会引起位置超调甚至振荡。若系统存在摩擦或间隙,可适当加入速度前馈来减小跟随误差。
| 现象 | 可能原因 | 调整措施 |
|---|---|---|
| 位置超调大 | Kp_pos过大 | 减小Kp_pos |
| 定位时间过长 | Kp_pos过小 | 增大Kp_pos |
| 稳态位置误差 | 无积分或前馈不足 | 加入速度前馈或小积分 |
| 低频振荡 | 速度环带宽不足 | 重新整定速度环 |
阶跃响应观察与判读
使用驱动器自带的示波器功能或外接采集设备,同时观察指令与实际值。判读要点:上升时间反映响应速度,超调量反映阻尼程度,调节时间反映系统稳定速度,稳态误差反映控制精度。三环整定完成后,应进行多组不同幅值的阶跃测试,确认在常用工作区间内动态性能一致。
整定检查清单
- 电流环:阶跃响应无高频振荡,上升时间满足带宽要求
- 速度环:超调小于10%,调节时间符合工艺节拍
- 位置环:定位无超调或超调极小,稳态误差在允许范围内
- 三环顺序:电流→速度→位置,未跳环整定
- 安全验证:低幅值阶跃通过后再逐步增大至工作幅值
- 重复性:多次阶跃响应一致,无随机振荡或丢步