3. 实现顺序节点控制导航序列
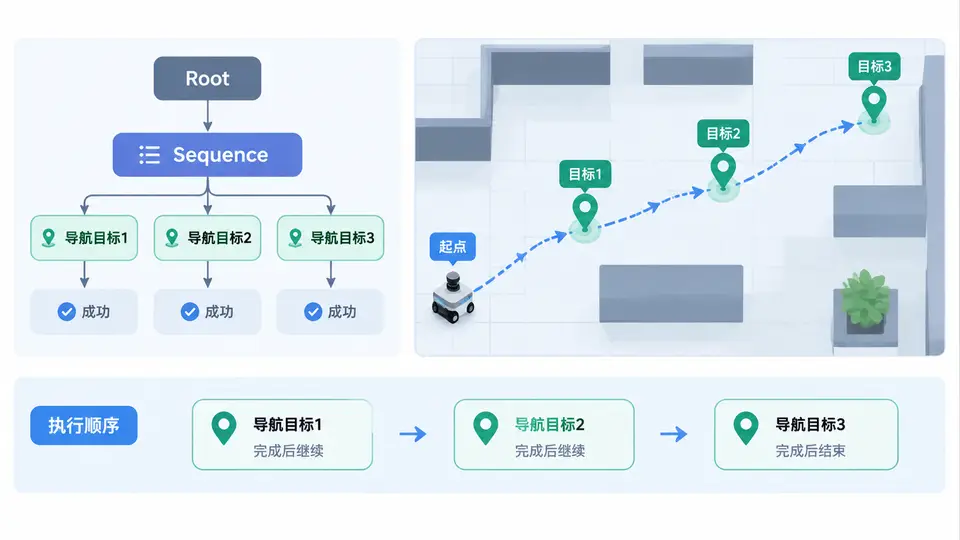
任务目标
在ROS2 Nav2导航任务中,经常需要机器人依次访问多个目标点(如巡检路线)。本案例使用BehaviorTree.CPP中的Sequence节点(顺序节点)控制导航序列:只有当前导航目标成功到达后,才继续执行下一个目标;任一目标失败则整棵行为树返回失败并停止后续导航。
核心实现
本案例基于Nav2的bt_navigator组件,通过自定义行为树XML实现多目标点顺序导航。Sequence节点(Sequence)从左到右执行子节点,子节点返回SUCCESS后才执行下一个;若某子节点返回FAILURE,则整棵序列立即返回FAILURE。
需要准备:
- ROS2 Humble或更高版本,已安装
nav2_bringup、navigation2、behavior_tree包 - 一个仿真环境(如
turtlebot3_gazebo)或真实机器人 - 三个目标点坐标(示例中为
goal_pose数组)
行为树XML文件
<?xml version="1.0"?>
<root main_tree_to_execute="MainTree">
  <BehaviorTree ID="MainTree">
    <Sequence name="nav_sequence">
      <NavigateToPose goal="{goal1}"/>
      <NavigateToPose goal="{goal2}"/>
      <NavigateToPose goal="{goal3}"/>
    </Sequence>
  </BehaviorTree>
</root>
导航目标点配置
在Nav2的bt_navigator参数中,需要将上述XML文件路径配置到default_bt_xml_filename,并通过ROS2话题或参数服务器提供goal1、goal2、goal3的坐标。以下为最小配置示例(nav2_params.yaml片段):
bt_navigator:
  ros__parameters:
    default_bt_xml_filename: "path/to/sequence_nav.xml"
    goal_blackboard:
      goal1: {x: 1.0, y: 1.0, yaw: 0.0}
      goal2: {x: 2.0, y: 2.0, yaw: 1.57}
      goal3: {x: 3.0, y: 1.0, yaw: 3.14}
运行与验证
- 启动仿真环境:
ros2 launch nav2_bringup tb3_simulation_launch.py - 启动Nav2导航栈(加载上述参数文件)
- 通过RViz2的“Nav2 Goal”工具发布第一个目标点,或直接调用
/bt_navigator/navigate_to_pose服务
验证方法:
- 观察RViz2中机器人路径:机器人应依次经过三个目标点,且到达第一个点后才开始向第二个点移动
- 在终端执行
ros2 topic echo /bt_navigator/transition_event,可看到行为树状态切换:READY→RUNNING→SUCCESS依次对应每个导航目标 - 若人为在第一个目标点前方放置障碍物导致导航失败,行为树应停止执行后续目标,并返回
FAILURE状态
通过条件:机器人按顺序到达全部三个目标点,且行为树最终状态为SUCCESS;若中途任一目标失败,行为树立即终止且不再执行后续导航。
关键说明
- Sequence节点的核心价值在于短路机制:一旦某子节点失败,后续节点不再执行,这避免了“目标1未到达却继续尝试目标2”的逻辑错误
- 实际工程中可将
goal1~goal3替换为从参数服务器或外部话题动态读取的目标点数组,但本案例保持最小可复现实现 - 若需循环执行整个序列,可在Sequence外层包裹
Repeat节点,但这不是本案例目标