1. MoveIt2安装与工作空间配置
任务目标
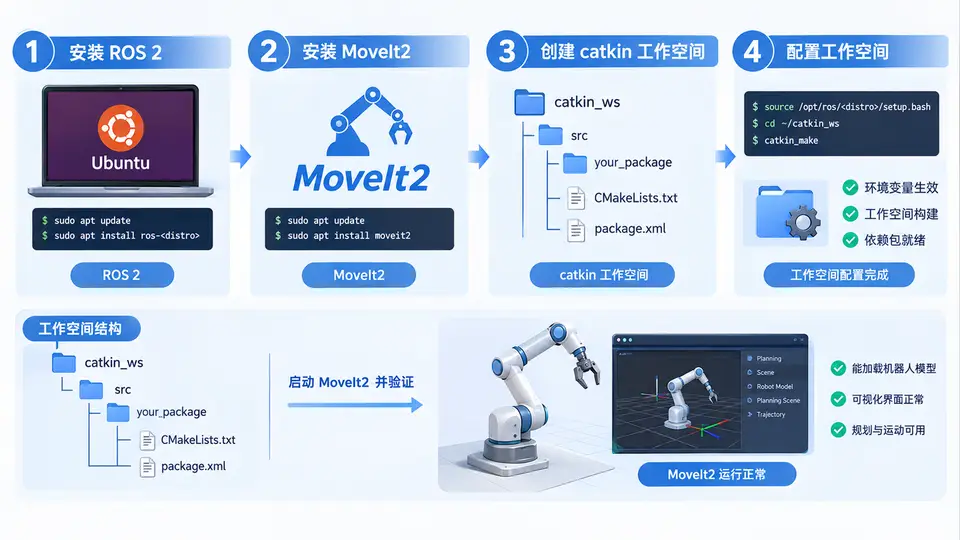
在Ubuntu 22.04上安装ROS2 Humble与MoveIt2,创建并配置ROS2工作空间,通过编译示例与运行简单demo验证安装成功。
环境与依赖
- 操作系统:Ubuntu 22.04 LTS
- ROS2发行版:Humble Hawksbill
- MoveIt2版本:与ROS2 Humble对应的二进制发行版
- 确保系统已配置好UTF-8 locale,且能访问Ubuntu官方软件源
安装步骤
依次执行以下命令完成ROS2 Humble与MoveIt2的安装:
# 1. 设置locale
sudo apt update && sudo apt install -y locales
sudo locale-gen en_US en_US.UTF-8
sudo update-locale LC_ALL=en_US.UTF-8 LANG=en_US.UTF-8

# 2. 添加ROS2软件源
sudo apt install -y software-properties-common curl
sudo add-apt-repository universe
sudo curl -sSL https://raw.githubusercontent.com/ros/rosdistro/master/ros.key -o /usr/share/keyrings/ros-archive-keyring.gpg
echo "deb [arch=$(dpkg --print-architecture) signed-by=/usr/share/keyrings/ros-archive-keyring.gpg] http://packages.ros.org/ros2/ubuntu $(. /etc/os-release && echo $UBUNTU_CODENAME) main" | sudo tee /etc/apt/sources.list.d/ros2.list > /dev/null

# 3. 安装ROS2 Humble桌面版(包含MoveIt2依赖)
sudo apt update
sudo apt install -y ros-humble-desktop

# 4. 安装MoveIt2
sudo apt install -y ros-humble-moveit

# 5. 安装开发工具与colcon
sudo apt install -y python3-colcon-common-extensions python3-rosdep
创建工作空间与配置
# 创建并初始化工作空间
mkdir -p ~/moveit2_ws/src
cd ~/moveit2_ws
colcon build

# 设置环境变量(建议添加到~/.bashrc)
echo "source /opt/ros/humble/setup.bash" >> ~/.bashrc
echo "source ~/moveit2_ws/install/setup.bash" >> ~/.bashrc
source ~/.bashrc

# 初始化rosdep(用于后续编译依赖解析)
sudo rosdep init
rosdep update
验证安装
通过以下三个步骤验证安装是否成功:
# 1. 验证ROS2核心功能
ros2 run demo_nodes_cpp talker
# 预期输出:终端持续打印 "[INFO] ... Publishing: 'Hello World: N'" 字样

# 2. 验证MoveIt2核心包可被找到
ros2 pkg list | grep moveit
# 预期输出:包含 moveit_ros_planning、moveit_ros_move_group 等包名

# 3. 验证工作空间编译状态
cd ~/moveit2_ws
colcon build
# 预期输出:终端显示 "Summary: 0 packages finished" 且无报错
通过条件
- talker节点正常发布消息,说明ROS2安装正确
- grep命令能列出moveit相关包,说明MoveIt2已正确安装
- colcon build无报错完成,说明工作空间配置正确
常见问题
- rosdep init报错:若提示已存在,可跳过该命令直接执行
rosdep update - colcon build找不到包:确认已在
~/moveit2_ws目录下执行,且src目录存在 - 环境变量未生效:重新打开终端或手动执行
source ~/.bashrc