3. ROS2服务通信基础
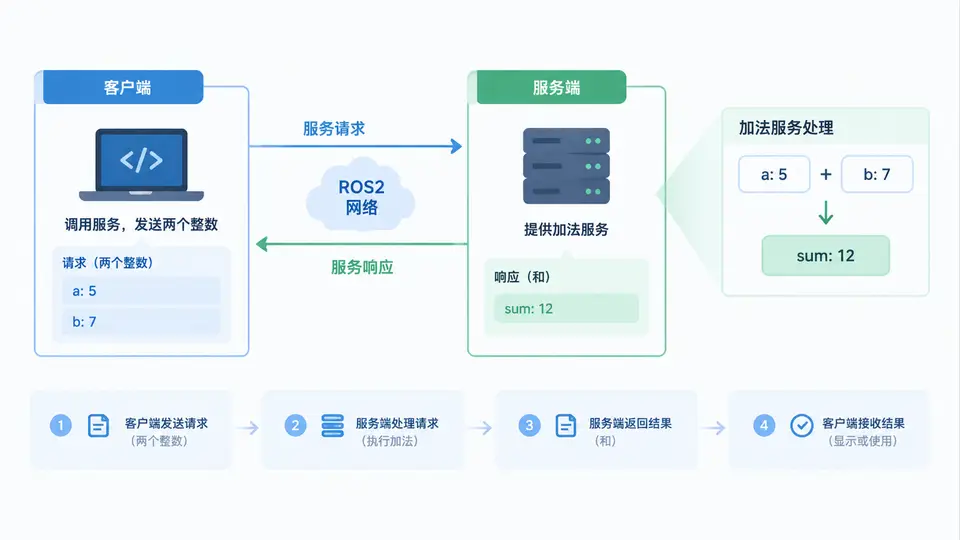
任务目标
本案例实现一个ROS2服务通信的最小闭环:创建加法服务服务器节点,接收两个整数请求并返回其和;创建客户端节点发送请求并打印响应。通过该案例掌握ROS2服务通信的接口定义、服务器/客户端实现及编译运行流程。
环境与依赖
- 已安装ROS2(Humble或Foxy均可,以下以Humble为例)
- 已创建ROS2工作空间
~/ros2_ws/src - 需要
example_interfaces包(ROS2默认自带),其中包含AddTwoInts服务接口
实现代码
在~/ros2_ws/src下创建功能包:
cd ~/ros2_ws/src
ros2 pkg create --build-type ament_python py_srvcli --dependencies rclpy example_interfaces
服务器节点 py_srvcli/py_srvcli/service_server.py:
import rclpy
from rclpy.node import Node
from example_interfaces.srv import AddTwoInts

class AddTwoIntsServer(Node):

    def __init__(self):
        super().__init__('add_two_ints_server')
        self.srv = self.create_service(AddTwoInts, 'add_two_ints', self.add_two_ints_callback)

    def add_two_ints_callback(self, request, response):
        response.sum = request.a + request.b
        self.get_logger().info(f'收到请求: {request.a} + {request.b} = {response.sum}')
        return response

def main(args=None):
    rclpy.init(args=args)
    server = AddTwoIntsServer()
    rclpy.spin(server)
    server.destroy_node()
    rclpy.shutdown()

if __name__ == '__main__':
    main()
客户端节点 py_srvcli/py_srvcli/service_client.py:
import sys
import rclpy
from rclpy.node import Node
from example_interfaces.srv import AddTwoInts

class AddTwoIntsClient(Node):

    def __init__(self):
        super().__init__('add_two_ints_client')
        self.cli = self.create_client(AddTwoInts, 'add_two_ints')
        while not self.cli.wait_for_service(timeout_sec=1.0):
            self.get_logger().info('服务未就绪,等待中...')
        self.req = AddTwoInts.Request()

    def send_request(self, a, b):
        self.req.a = a
        self.req.b = b
        self.future = self.cli.call_async(self.req)
        rclpy.spin_until_future_complete(self, self.future)
        return self.future.result()

def main(args=None):
    rclpy.init(args=args)
    client = AddTwoIntsClient()
    if len(sys.argv) != 3:
        client.get_logger().error('用法: python3 service_client.py 整数A 整数B')
        return
    a = int(sys.argv[1])
    b = int(sys.argv[2])
    response = client.send_request(a, b)
    client.get_logger().info(f'服务返回: {a} + {b} = {response.sum}')
    client.destroy_node()
    rclpy.shutdown()

if __name__ == '__main__':
    main()
编辑 setup.py,在entry_points中添加:
entry_points={
    'console_scripts': [
        'service_server = py_srvcli.service_server:main',
        'service_client = py_srvcli.service_client:main',
    ],
},
编译与运行
cd ~/ros2_ws
colcon build --packages-select py_srvcli
source install/setup.bash
终端1——启动服务器:
ros2 run py_srvcli service_server终端2——启动客户端(发送3和5):
ros2 run py_srvcli service_client 3 5验证方法
- 服务器终端应输出日志:
收到请求: 3 + 5 = 8 - 客户端终端应输出:
服务返回: 3 + 5 = 8 - 另开终端执行
ros2 service list可看到/add_two_ints服务;执行ros2 service type /add_two_ints输出example_interfaces/srv/AddTwoInts
预期输出(由代码逻辑直接推出):客户端传入3和5时,服务器返回8,两端日志均显示3 + 5 = 8。若输出一致,则服务通信闭环验证通过。
常见问题
- 客户端提示“服务未就绪”:确认服务器已启动且在同一ROS2域中运行。
- 找不到
example_interfaces:执行sudo apt install ros-humble-example-interfaces安装。 - colcon build失败:确认在
~/ros2_ws根目录执行,且已source ROS2环境。