1. 安装与配置MoveIt2环境
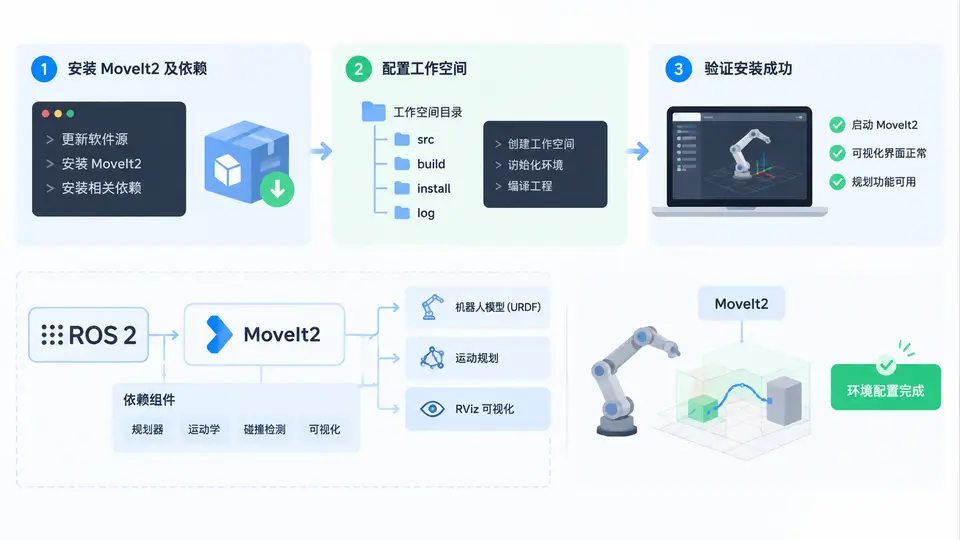
任务目标
在Ubuntu 22.04 + ROS2 Humble环境中,完成MoveIt2及其核心依赖的安装,创建并构建ROS2工作空间,最后通过运行MoveIt2自带的演示节点验证安装配置成功。
环境与依赖
- 操作系统:Ubuntu 22.04 LTS
- ROS2发行版:Humble Hawksbill(已安装且
source /opt/ros/humble/setup.bash已配置) - 编译器与构建工具:
g++、cmake、colcon(若未安装,执行sudo apt install python3-colcon-common-extensions) - MoveIt2 Humble官方二进制包(通过apt安装,无需从源码编译)
安装步骤
以下命令按顺序在终端中执行。若使用非Ubuntu 22.04或非Humble版本,需将humble替换为对应ROS2发行版名称。
# 1. 安装MoveIt2及其ROS2接口依赖
sudo apt update
sudo apt install ros-humble-moveit ros-humble-moveit-visual-tools ros-humble-moveit-resources

# 2. 安装MoveIt2教程包(包含演示用机器人模型)
sudo apt install ros-humble-moveit-tutorials

# 3. 安装rviz可视化插件(若未随ROS2完整安装)
sudo apt install ros-humble-moveit-rviz

# 4. 安装完成后,验证关键库是否可被ROS2发现
ros2 pkg list | grep moveit若ros2 pkg list输出中包含moveit_ros_planning、moveit_ros_move_group、moveit_ros_visualization等包,说明安装成功。
创建工作空间并配置
MoveIt2的二进制包安装后,无需从源码构建即可直接使用。但为了后续案例中编写自己的运动规划代码,需要建立一个独立的工作空间来存放你的ROS2功能包。
# 创建工作空间目录结构
mkdir -p ~/moveit2_ws/src
cd ~/moveit2_ws

# 编译空工作空间(此时src下无内容,仅验证colcon构建环境正常)
colcon build --symlink-install

# 将工作空间的setup脚本加入~/.bashrc,便于每次终端自动加载
echo "source ~/moveit2_ws/install/setup.bash" >> ~/.bashrc
source ~/.bashrc
验证安装:运行演示
MoveIt2提供了move_group节点的演示启动文件,使用panda机器人模型。以下命令启动后,若能正常看到RViz界面且无报错退出,即表示安装配置成功。
# 启动MoveIt2演示(panda机械臂)
ros2 launch moveit_resources_panda_moveit_config demo.launch.py
验证通过条件:
- 终端无红色错误日志,RViz窗口正常打开;
- RViz左侧
MotionPlanning面板中RobotModel显示panda机械臂模型; - 在RViz中可使用
拖拽工具拖动机械臂末端,Planning面板中点击Plan & Execute能生成并执行运动轨迹(机械臂在仿真中运动)。
常见问题排查
- ros2命令找不到:执行
source /opt/ros/humble/setup.bash,并确认~/.bashrc中包含该行。 - colcon命令不存在:
sudo apt install python3-colcon-common-extensions。 - 演示启动报错缺少moveit_resources:确认已安装
ros-humble-moveit-resources和ros-humble-moveit-tutorials。 - RViz中无MotionPlanning插件:安装
ros-humble-moveit-rviz后重启RViz。
至此,MoveIt2环境安装配置完成,后续案例将在此工作空间中创建功能包并编写运动规划代码。