2. 平面桁架结构有限元分析
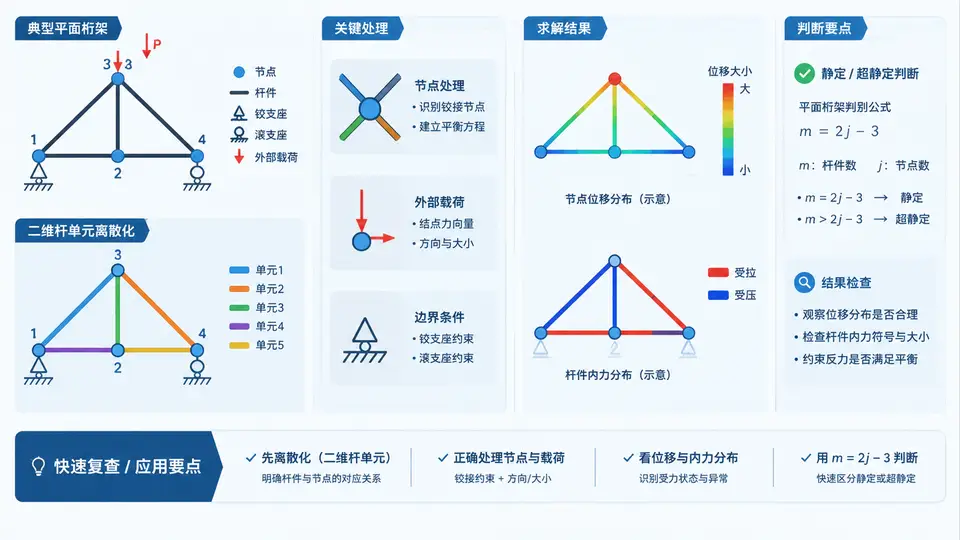
桁架离散化与节点自由度约定
平面桁架由只承受轴力的二力杆组成,节点视为理想铰接。每个节点在整体坐标系下有 2 个自由度:u(水平位移)与 v(竖向位移)。对含 n 个节点的桁架,整体位移向量长度为 2n,整体刚度矩阵为 2n × 2n。杆单元在整体坐标下的刚度矩阵由局部轴向刚度经方向余弦变换得到:
k_local = (E*A/L) * [[ 1, -1],
                      [-1,  1]]

方向余弦: c = (x2-x1)/L, s = (y2-y1)/L

k_global = (E*A/L) * [[ c*c,  c*s, -c*c, -c*s],
                      [ c*s,  s*s, -c*s, -s*s],
                      [-c*c, -c*s,  c*c,  c*s],
                      [-c*s, -s*s,  c*s,  s*s]]
组装时按节点自由度编号将 k_global 的 4×4 元素叠加到整体矩阵对应位置。下面以一个 4 节点、5 杆的典型桁架为例,说明离散化、载荷与约束的对应关系。
单元刚度矩阵组装与边界条件处理
设各杆 E = 200 GPa,A = 500 mm²。以杆①(N1→N2)为例,长度 L = 2 m,方向余弦 c = 1, s = 0,则 EA/L = 200e9 × 500e-6 / 2 = 5e7 N/m。杆③(N1→N4)长度 L = √(2² + 1.6²) ≈ 2.561 m,c = 0.781, s = 0.625。
组装后整体刚度矩阵为 8×8。引入边界条件 u₁=v₁=u₃=v₃=0,划去对应行列,得到 4×4 缩减方程组:
K_red * [u₂, v₂, u₄, v₄]^T = [0, -10000, 0, 0]^T求解该方程组即可得到自由节点位移,再回代计算各杆轴力 N = (EA/L) × [(u_j-u_i)c + (v_j-v_i)s]。
静定与超静定判断
平面桁架的静定判据为:m + r = 2n,其中 m 为杆件数,r 为支座反力数,n 为节点数。本例 m=5, r=4, n=4,则 5+4=9 > 2×4=8,属于一次超静定。超静定结构不能仅由静力平衡方程求解,必须借助刚度矩阵方法,这也正是有限元分析的必要性所在。
操作要点:组装前先建立节点自由度编号表(如 N1→(1,2), N2→(3,4), N3→(5,6), N4→(7,8)),每个杆单元的 4 个自由度按
[u_i, v_i, u_j, v_j] 映射到整体编号,可避免组装错位。
常见错误:方向余弦符号错误会导致刚度矩阵非对称或轴力正负号颠倒。务必用
c=(x_j-x_i)/L、s=(y_j-y_i)/L 统一约定,且拉力为正、压力为负。