3. CVD薄膜颗粒缺陷的激光散射扫描定位
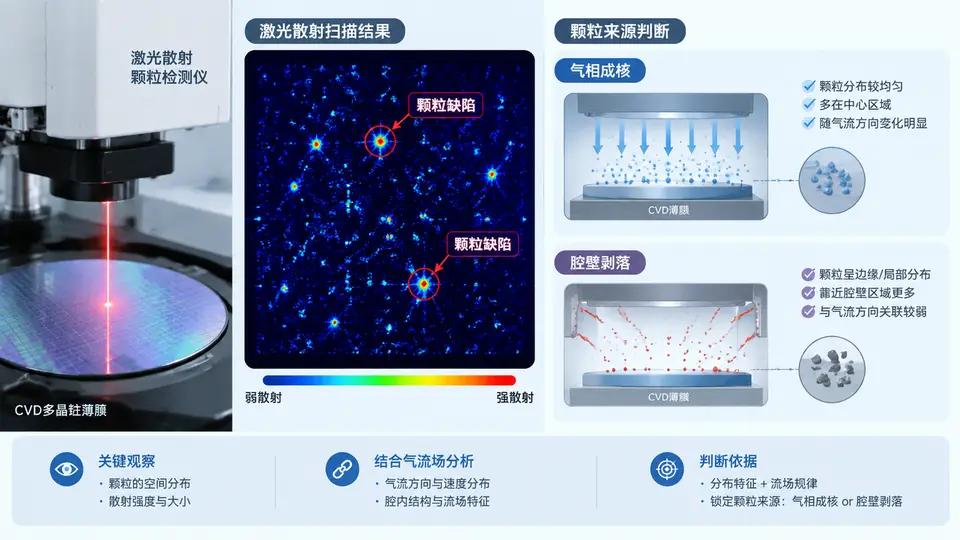
激光散射扫描定位颗粒缺陷的原理与信号链
激光散射颗粒检测仪(如 KLA Surfscan 系列)对 CVD 多晶硅薄膜表面进行扫描时,核心物理过程是:激光束以固定入射角照射晶圆表面,表面颗粒将入射光散射到不同方向,暗场收集器捕获散射光并转换为电脉冲信号。脉冲的幅度对应颗粒尺寸,脉冲的时间位置对应晶圆上的坐标,脉冲的计数密度对应颗粒分布密度。因此,一张颗粒分布图(Wafer Map)本质上是散射信号在极坐标下的空间映射。
扫描参数设置与颗粒分布图采集
以 200mm 晶圆、CVD 多晶硅薄膜(厚度约 300nm)为例,典型扫描参数如下:
| 参数 | 典型值 | 作用 |
|---|---|---|
| 激光波长 | 405nm 或 488nm | 短波长对亚微米颗粒散射截面更大 |
| 入射角 | 约 60°(相对法线) | 兼顾表面散射与体散射抑制 |
| 扫描模式 | 螺旋扫描 | 覆盖全片,径向步进 0.5~2mm |
| 粒径分档 | ≥0.3μm / ≥0.5μm / ≥1.0μm | 按脉冲幅度阈值分档计数 |
| 边缘排除 | 3mm | 避免边缘夹持污染误判 |
操作要点:扫描前用标准颗粒晶圆(PSL 微球)校准粒径通道,确认各档计数偏差在 ±10% 以内。扫描时保持腔体洁净、无振动,避免环境颗粒落入光路造成假计数。
颗粒分布图判读与来源分析
获得 Wafer Map 后,按以下逻辑判读颗粒来源:
- 全片随机分布:颗粒在晶圆中心与边缘密度接近,尺寸分布以小颗粒为主 → 倾向于气相成核。气相成核颗粒在气流中形成后随气流沉积到晶圆表面,分布受气流场均匀性影响,通常呈现随机或轻微中心偏多。
- 边缘环带聚集:颗粒集中在距边缘 5~20mm 的环带区域,尺寸偏大 → 倾向于腔壁剥落。腔壁沉积物因热应力或气流冲刷脱落,随边缘气流涡流沉积到晶圆边缘。
- 局部簇状聚集:颗粒在特定方位角或局部区域密集 → 检查该位置对应的气流入口、喷淋头或机械手接触点,判断是否为局部污染源。
注意:激光散射计数受表面粗糙度影响。CVD 多晶硅薄膜表面本身有一定粗糙度,可能产生背景散射噪声。建议先扫描空白晶圆(无薄膜)建立基线,再从薄膜扫描结果中扣除背景计数。
结合气流场分析的排查路径
当颗粒分布图显示边缘聚集时,按以下路径排查腔壁剥落:
- 检查腔壁温度是否低于设定值(通常应保持在 150~200℃ 以上,减少前驱体在壁面沉积)。
- 检查喷淋头与腔壁间隙是否有可见沉积物堆积,必要时进行腔体清洗(in-situ clean)。
- 检查晶圆边缘气流速度是否过高,导致涡流卷起壁面颗粒。
- 对比清洗前后 Wafer Map,若边缘颗粒计数显著下降,则确认来源为腔壁剥落。
若颗粒分布为全片随机且小颗粒为主,则优先检查前驱体流量、稀释气体比例和腔体压力,判断是否因气相成核导致颗粒生成。可通过降低前驱体浓度、提高稀释气体流量或调整沉积温度来抑制气相成核。